Drone FPV 5" 6S — Conception Matérielle, Intégration Électronique & Firmware
Rôle : Concepteur & Intégrateur Système
Domaines : Systèmes embarqués, Électronique de puissance, Radiofréquence, Asservissement de vol
Technologies : Betaflight 4.5, EdgeTX, ExpressLRS (CRSF), Bluejay (DShot bidirectionnel), DJI O4 Pro HD, Bus I2C / UART
#1. Contexte & Objectifs
L'objectif de ce projet était de concevoir et assembler un quadricoptère 5 pouces personnalisé plutôt que de recourir à une solution prête à voler (BNF), afin de maîtriser chaque maillon de la chaîne, d'assurer une maintenabilité complète sur le terrain et d'atteindre un niveau d'exigence précis :
- Aucune hélice visible dans le capteur vidéo pour des prises de vue cinématiques exploitables immédiatement.
- Réponse dynamique instantanée sans affaissement de tension (voltage sag), capable de récupérer des piqués serrés.
- Liaison de commande ultra-rapide et sécurisée par un protocole de retour automatique d'urgence en cas de rupture de signal.
#2. Architecture Matérielle & Choix Techniques
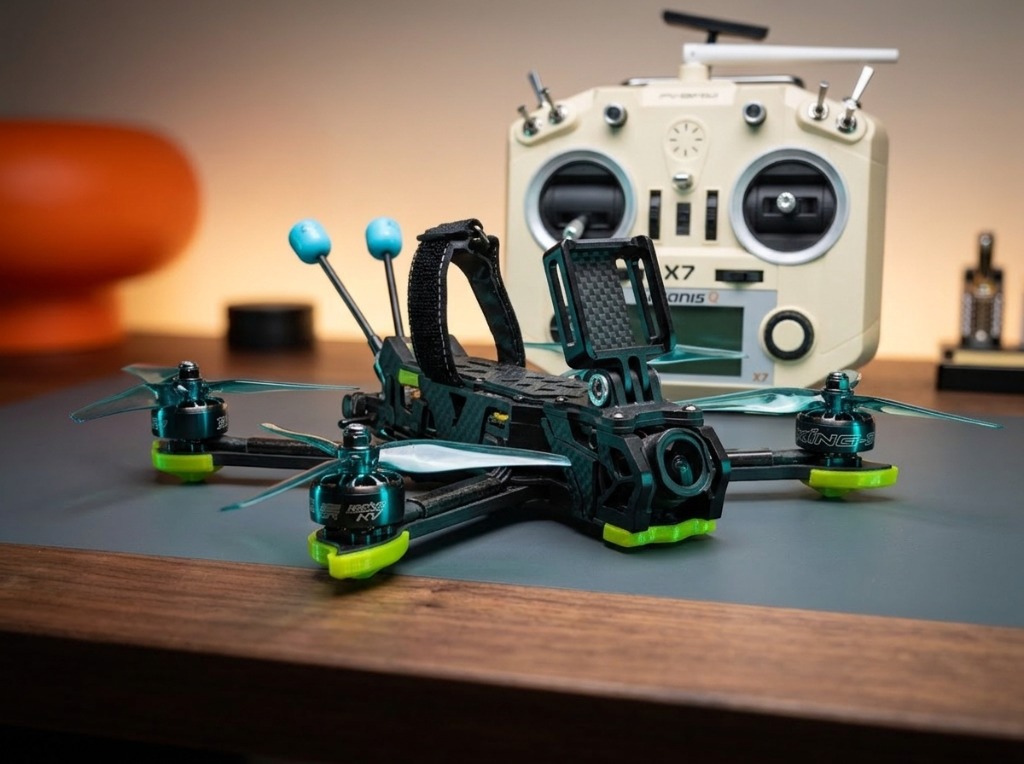
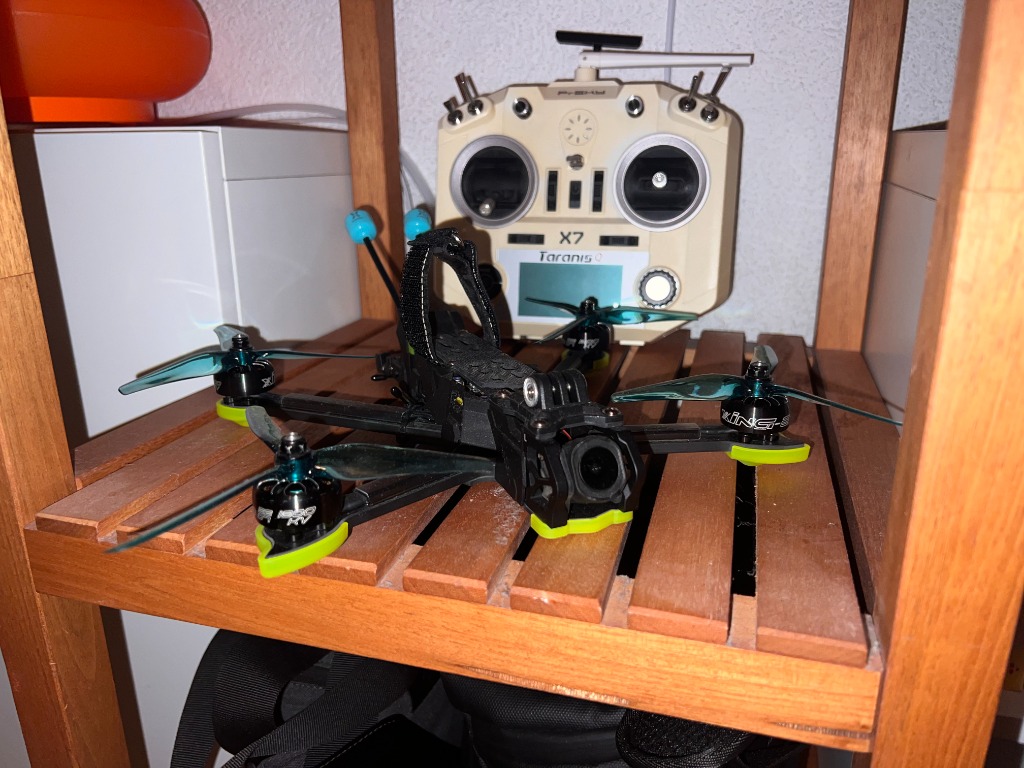
- Châssis Deadcat (Nazgul DC5 V1.1) : Les bras avant reculés dégagent le champ de la caméra DJI O4 Pro tout en conservant une rigidité mécanique optimale grâce à des bras carbone de 5 mm chanfreinés.
- Chaîne de Puissance 6S : Moteurs 2207 1800KV alimentés en 25.2V (LiPo 6S 1300mAh, décharge >120C). Pose d'un condensateur Low-ESR 35V 1000µF pour filtrer les surtensions induites par le freinage régénératif des moteurs.
- Stack Électronique : Contrôleur SpeedyBee F405 V5 couplé à un ESC 4-en-1 de 55A. L'interface Bluetooth intégrée permet l'ajustement des paramètres directement sur le terrain depuis un smartphone.
- Liaison Radio ExpressLRS 2.4 GHz : Modernisation d'une radiocommande FrSky Taranis Q X7 par l'installation du firmware open-source EdgeTX et d'un module d'émission RadioMaster Ranger Micro, dialoguant avec un récepteur Nano ELRS.
- Sécurité & Télémétrie : Module GNSS HGLRC M100-5883 (puce U-blox M10 + magnétomètre I2C) pour le verrouillage rapide de 15+ satellites et le retour au point de départ.
#3. Défis Techniques & Solutions
• Gestion du débit série et du baudrate radio
Problème : Les premières révisions matérielles de la Taranis Q X7 présentent une limitation de débit sur la baie JR, provoquant des alertes de télémétrie intermittentes avec le protocole CRSF à haute vitesse.
Solution : Analyse du bus de communication sous EdgeTX et configuration fine du débit d'échange (115 200 / 400 000 bauds) via le script LUA ExpressLRS, garantissant un flux de commande stable à 250 Hz sans saturation.
• Filtrage des vibrations et propreté du signal gyroscopique
Problème : Les gyroscopes modernes (ICM42688P) sont sensibles aux vibrations mécaniques haute fréquence générées par les moteurs brushless 6S, risquant de surchauffer les moteurs ou de dégrader la netteté vidéo (jello).
Solution : Flash des ESC sous firmware Bluejay pour activer le DShot bidirectionnel. Ce mode remonte la vitesse exacte de chaque moteur (RPM) à Betaflight en temps réel, permettant à des filtres Notch dynamiques d'atténuer chirurgicalement les résonances harmoniques sans ajouter de latence de contrôle.
• Configuration et fiabilisation du RTH (GPS Rescue)
Problème : Éviter la perte de la machine lors de vols engagés derrière des obstacles ou hors de portée visuelle.
Solution : Paramétrage complet du mode GPS Rescue sous Betaflight 4.5 (condition d'armement conditionnée à 8 satellites minimum, montée d'évitement automatique à 50 mètres d'altitude, retour à 54 km/h et descente contrôlée). Le protocole a été validé en vol réel par coupure volontaire de l'émetteur radio.
#4. Compétences Démontrées
- Hardware & Électronique : Soudure de précision (CMS et puissance), routage propre contre les arêtes conductrices en carbone, validation électrique au multimètre et protection par fusible électronique réarmable (SmokeStopper).
- Protocoles & Systèmes Embarqués : Configuration des bus UART (DisplayPort MSP pour l'OSD HD, CRSF, U-blox GNSS) et I2C (boussole).
- Firmwares Open-Source : Déploiement et calibration de Betaflight, EdgeTX, ExpressLRS et Bluejay.
- Méthodologie de Test : Établissement d'une checklist pré-vol systématique et validation progressive sur banc puis en vol stationnaire.